Drive-by-Wire: Ketika Setir dan Pedal Tak Lagi Tersambung Kabel
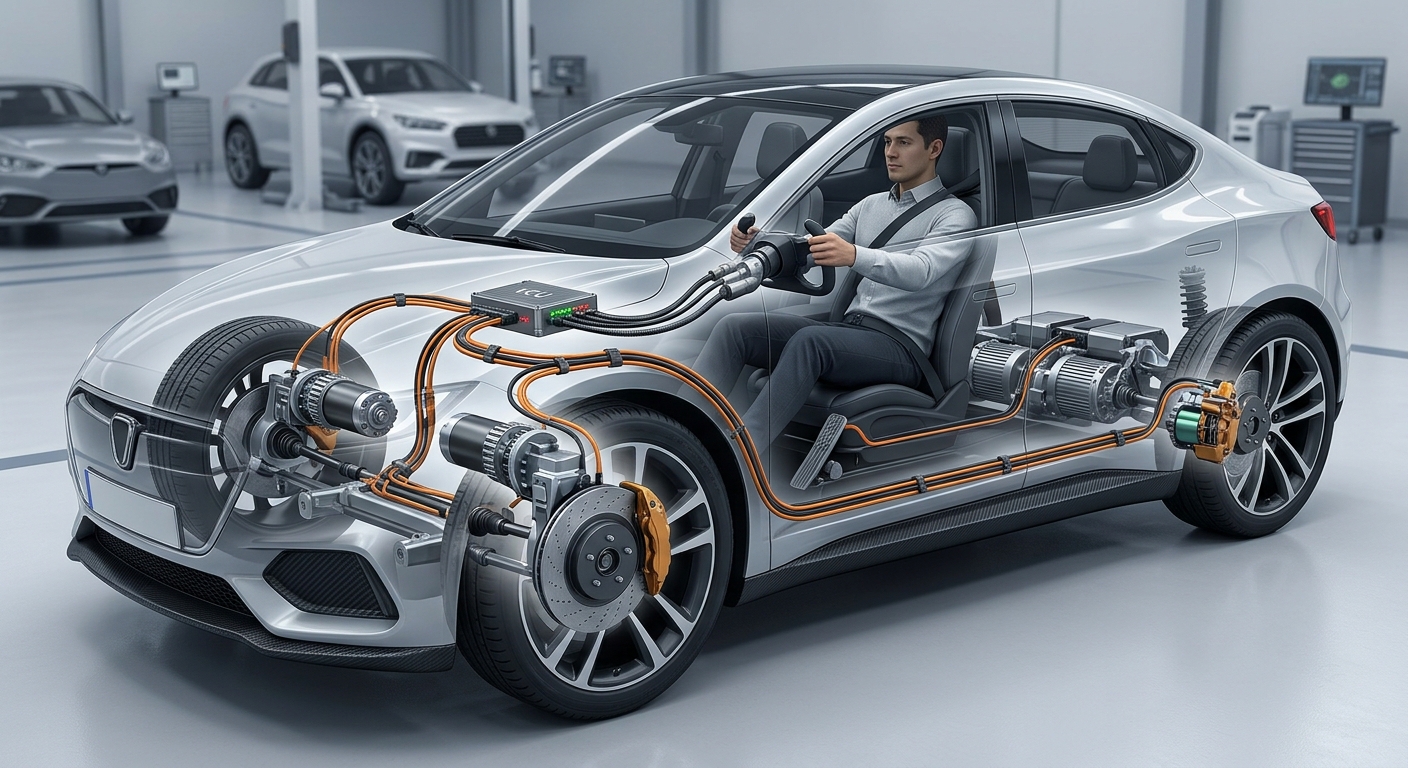
Sensor membaca gerakan tangan dan kaki, komputer menghitung, motor listrik mengeksekusi. Sistem drive-by-wire menghapus jalur mekanis dari setir ke roda, dan memindahkan urusan presisi ke dunia perangkat lunak.
Artikel ini disusun dengan bantuan AI dan tunduk pada proses peninjauan editorial EV Media. Baca kebijakan kami.
Putar setir, injak pedal, mobil bergerak. Urutannya terdengar sederhana, tetapi apa yang terjadi di antaranya sudah berubah cukup mendasar. Pada mobil lama, kaki menarik kabel baja yang membuka katup di saluran masuk mesin, sementara putaran setir diteruskan poros dan gigi rak kemudi ke roda depan. Pada mobil dengan drive-by-wire, jalur mekanis itu tidak ada lagi.
Sebagai gantinya, sensor membaca gerakan, unit kontrol elektronik (ECU) menghitung, dan motor listrik mengeksekusi. Perubahan ini bukan sekadar soal selera teknologis. Ia menggeser titik di mana kepresisian berkendara ditentukan: dari panjang kabel dan geometri batang ke algoritma, kalibrasi, dan kualitas perangkat lunak.
Dari tarikan kabel ke perintah listrik
Prinsipnya berlaku sama untuk pedal gas, rem, dan kemudi. Gerakan pengemudi diubah menjadi sinyal listrik oleh sensor, sinyal itu dikirim lewat kabel ke ECU, lalu ECU memutuskan bagaimana kendaraan harus merespons berdasarkan logika yang diprogram.
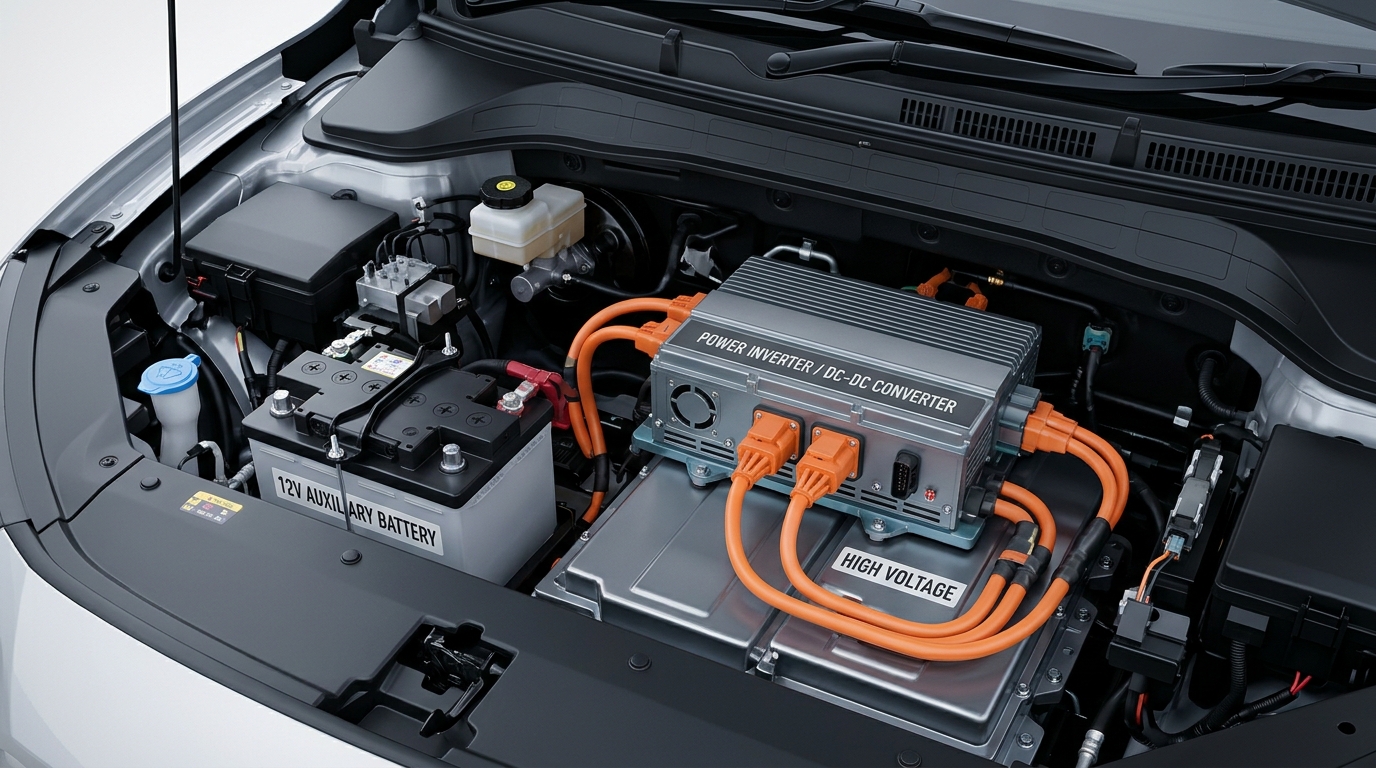
Pada sistem throttle-by-wire, atau yang lebih dikenal sebagai electronic throttle control, tidak ada kabel dari pedal akselerator ke katup throttle. Di mobil berbahan bakar, ECU memerintahkan aktuator membuka katup. Di mobil listrik, input pedal dibaca dan diterjemahkan menjadi perintah ke modul inverter yang mengatur aliran daya ke motor penggerak.
Yang menarik justru detail kecilnya: rakitan pedal umumnya membawa dua sensor posisi yang bekerja bersamaan. Dua sensor untuk satu fungsi, karena bila satu pembacaan melenceng, sistem masih punya pembanding untuk memutuskan apakah input itu masuk akal.
Apa yang sebenarnya terjadi di balik setir
Pada steer-by-wire, tidak ada poros yang terus-menerus menghubungkan roda kemudi dengan roda depan. Roda kemudi berubah fungsi menjadi perangkat input. Sensor membaca seberapa jauh ia diputar, ECU menghitung sudut kemudi yang dianggap optimal dengan mempertimbangkan kecepatan, kondisi jalan, dan situasi berkendara, lalu motor listrik di sisi rak kemudi memutar roda.
Karena tidak ada umpan balik mekanis, rasa setir harus dibuat. Sebuah motor kedua menghasilkan bobot, tahanan, dan kecenderungan kembali ke tengah yang biasa dirasakan pengemudi. Di sinilah karakter berkendara dibentuk, bukan oleh besi, melainkan oleh kurva dan parameter yang ditulis engineer.
Efeknya bisa cukup terasa. Manuver parkir bisa dibuat jauh lebih ringan tanpa membuat setir terasa melayang di kecepatan tinggi. Getaran dan hentakan dari permukaan bergelombang bisa disaring. Ruang kabin juga lebih longgar secara desain karena tidak ada poros yang harus menembus dinding depan. Bahkan secara teknis, sistem kemudi tanpa sambungan mekanis tidak selalu menuntut keberadaan roda kemudi sama sekali, meski pada mobil penumpang bentuk itu masih dipilih karena alasan kebiasaan dan kenyamanan.
Presisi bukan hanya soal angka
Klaim yang paling sering muncul soal drive-by-wire adalah presisi. Ini masuk akal secara teknis: ECU bisa mengubah rasio kemudi sesuai kecepatan, mengoreksi sudut kecil, dan menyelaraskan perintah kemudi dengan sistem pengereman serta kontrol stabilitas. Koreksi yang dulu harus dilakukan pengemudi atau sistem terpisah kini bisa dihitung dalam satu alur kendali.
Tetapi presisi punya sisi lain. Sistem yang menyaring hentakan jalan juga menyaring informasi. Pengemudi tidak lagi merasakan langsung apa yang dilakukan permukaan jalan terhadap roda; ia merasakan simulasi yang dirancang untuk terasa wajar. Seberapa baik simulasi itu dirancang menentukan apakah mobil terasa komunikatif atau justru terasa terputus dari jalan. Ini bukan cacat otomatis, melainkan konsekuensi yang harus disadari: kualitas rasa setir kini bergantung pada keputusan tuning, bukan pada sifat fisik komponen.
Saat listrik menjadi satu-satunya jalur
Di sinilah risiko tekniknya paling jelas. Sistem kemudi konvensional masih memberi kemudi berat namun berfungsi ketika bantuan hidraulis atau elektriknya mati. Pada kemudi tanpa poros, cadangan mekanis itu tidak ada. Jalur kelistrikan sepenuhnya menjadi sistem kemudi.
Karena itu rancangan steer-by-wire mensyaratkan lapisan pengaman berlapis: sensor ganda, komputer ganda, jalur komunikasi ganda, dan pasokan daya ganda. Bila satu komponen gagal, sistem cadangan mengambil alih. Dalam praktiknya ada tingkatan implementasi, dari sistem yang masih menyimpan cadangan mekanis atau hidraulis hingga sistem yang benar-benar memutus jalur fisik dari pengemudi ke aktuator. Semakin jauh dari cadangan mekanis, semakin besar bobot rekayasa yang ditaruh pada redundansi elektronik.
Rem dan transmisi ikut pindah
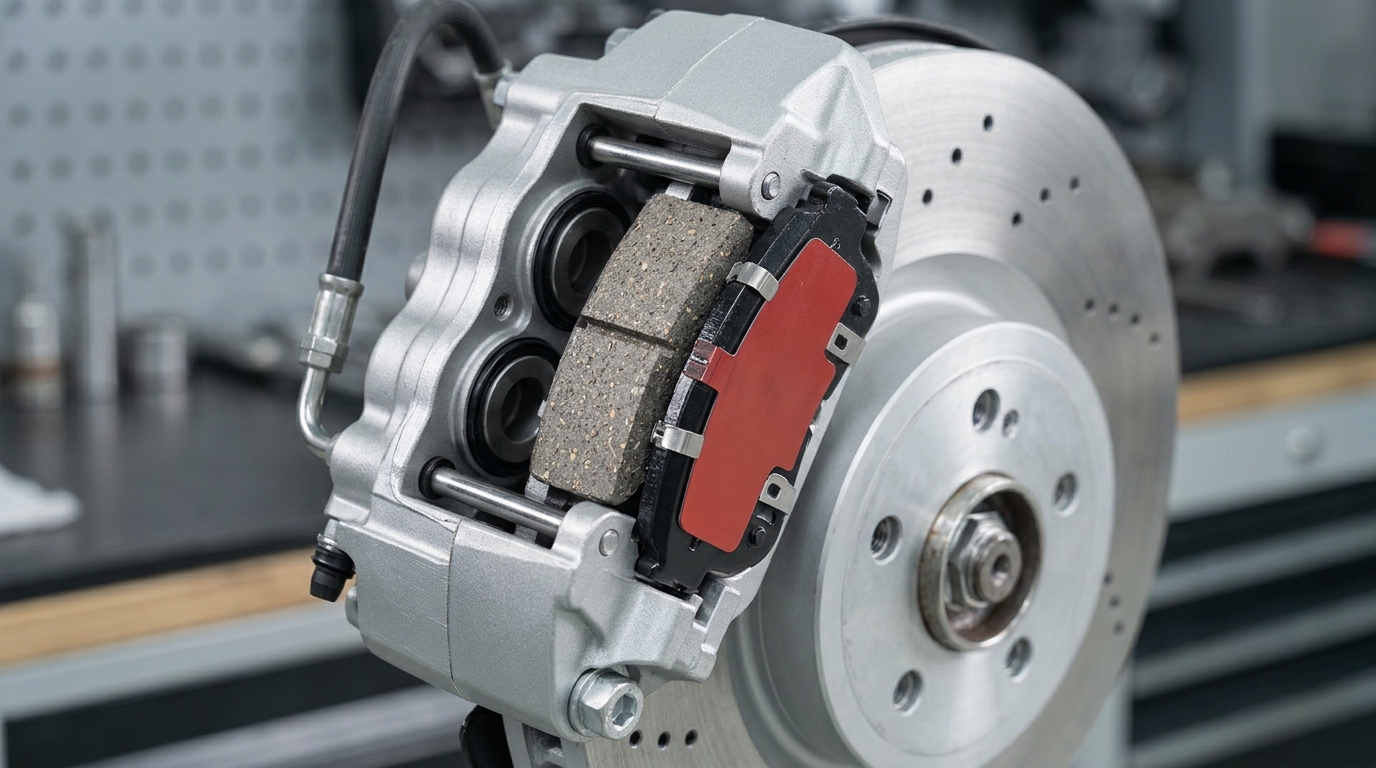
Perubahan tidak berhenti di pedal gas dan setir. Brake-by-wire memakai sinyal elektronik untuk mengatur gaya pengereman, sehingga ECU bisa mendistribusikan tekanan lebih rapi dan menyatukannya dengan ABS serta kontrol stabilitas. Adapun shift-by-wire menggantikan tuas yang menarik kabel atau batang ke transmisi dengan sensor dan aktuator.
Di bagian ini, tampilan bisa menipu. Tombol putar atau pemilih gigi yang terlihat modern belum tentu berarti sistemnya shift-by-wire penuh; sebuah knop bisa saja masih menarik kabel biasa di balik panel. Bagi calon pembeli, membedakan keduanya butuh penelusuran spesifikasi, bukan sekadar melihat bentuk interior.
Yang berubah bagi pemilik dan bengkel
Implikasi paling konkret bukan pada sensasi berkendara, melainkan pada cara mobil dirawat. Jika kemudi, rem, dan gas dikendalikan perangkat lunak, maka keluhan seperti setir terasa aneh atau respons pedal tidak konsisten tidak lagi selesai dengan mengganti kabel atau menyetel ulang mekanisme. Ia bisa berujung pada kalibrasi sensor, pembacaan kode kesalahan, atau pembaruan perangkat lunak oleh pihak yang punya akses ke sistem.
Karena itu, ada beberapa hal yang layak ditanyakan sebelum memilih mobil dengan sistem ini: apakah pabrikan merinci arsitektur redundansinya, bagaimana prosedur resmi ketika modul kemudi bermasalah, siapa yang berwenang melakukan kalibrasi, dan sejauh mana pembaruan perangkat lunak tersedia di Indonesia. Untuk kendaraan listrik, pertanyaan ini menyatu dengan urusan baterai dan sistem dayanya.
Drive-by-wire memang membuat mobil bisa merespons lebih akurat dan membuka jalan bagi sistem bantuan mengemudi yang lebih terintegrasi. Namun ia juga memindahkan pusat gravitasi kualitas kendaraan dari bengkel mekanik ke meja kerja engineer perangkat lunak. Bagi pembeli, artinya sederhana: yang perlu dinilai bukan hanya seberapa enak setir terasa saat uji kendara, tetapi juga seberapa jelas pabrikan menjelaskan cara sistem itu diperbaiki ketika sesuatu tidak berjalan sesuai rencana.